
設備の緊急アラートを振り返るとき、直前に大きく変化した一つのセンサへ注目しやすくなります。しかし、異常が一つの物理状態の劣化から生じるのであれば、その前から複数センサへ弱い共通方向が現れている可能性があります。今回は6種類のセンサから共通成分を抽出し、状態と変化速度のphase spaceとして、アラートまでの軌跡を可視化しました。
この図は何を表しているのか
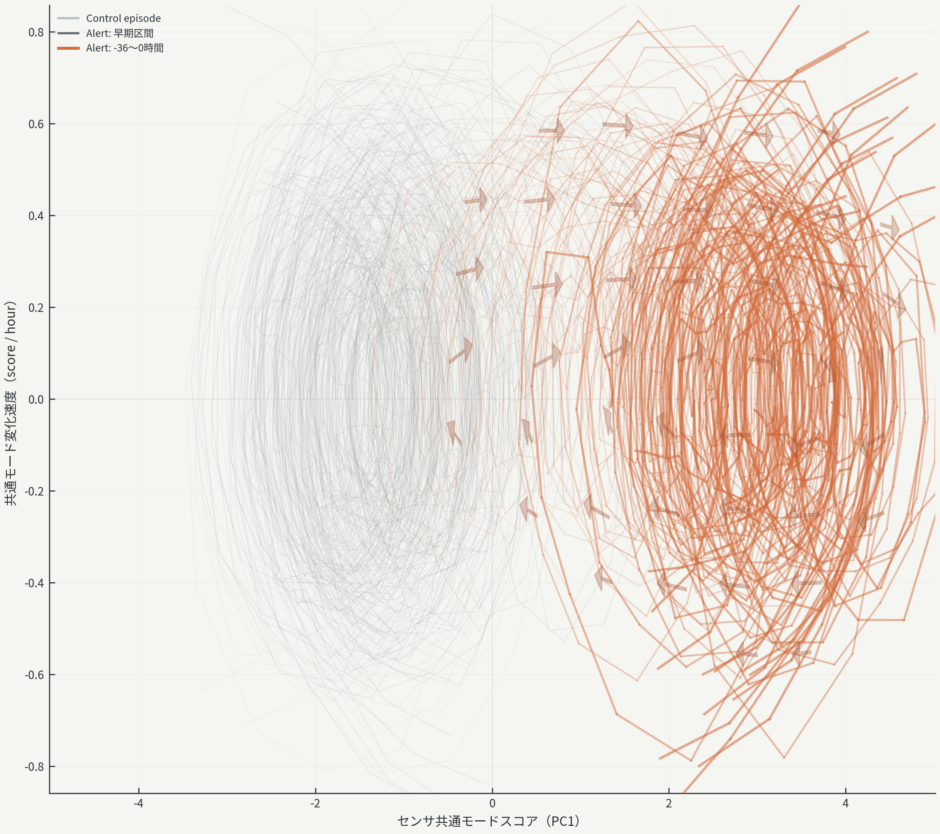
横方向は6センサからPCAで抽出したcommon-mode score、縦方向はその1時間あたりの変化速度です。
薄いgrayのtrajectoryはcontrol episode、濃いgrayはalert episodeのうち-36時間より前、orangeのtrajectoryはalertまで-36〜0時間の区間です。Orangeはアラートへ近づくほどline widthとopacityを強くしています。
細いcontourはすべてのepisodeがどのstateに多く滞在したかを表します。小さなarrowはpre-alert windowにおける平均的なtransition directionです。
可視化から読み取れること
今回のSynthetic DataはAlert 60 episode、Control 30 episode、各72時間で、総観測数は6,480です。
PCAのPC1は全sensor variationの73.0%を説明しました。PC1を平滑化したcommon modeとGround Truthのlatent degradationの相関は0.95でした。
Alert episodeのphase-space directional coherenceは、-71〜-48時間で0.03、-36〜-12時間で0.27、-12〜0時間で0.03でした。整列は-36〜-12時間で最も強く、直前にはcommon stateが高い劣化領域へ到達して変化速度が小さくなっています。今回のSynthetic Dataでは、最終的なアラート直前の急変より前に、複数episodeのtrajectoryが共通方向へ動き始める構造として現れています。
6sensor間の平均pairwise correlationも、-71〜-48時間の0.15から、-36〜-12時間には0.44へ変化しました。
この構造をどう解釈するか
今回のData Generating Processでは、Alert episodeへ約-40〜-28時間の間に立ち上がるlatent degradationを埋め込みました。このlatent variableは6sensorへ異なるloadingで影響します。
一方で、各sensorには独立noise、AR(1)型の持続的揺らぎ、周期変動、alertと無関係なspikeを加えています。また通常operating loadによる共通変動もあります。
そのため個々のsensorだけを見ると、local fluctuationと共通劣化を区別しにくい場合があります。PCAでは複数sensorへ同時に現れるvariationがcommon modeへ集約されるため、latent degradationが十分大きくなるとphase-space trajectoryが共通方向へ伸びます。
可視化の仕組み
まずVibration、Temperature、Current、Pressure、Acoustic、Flowの6sensorをstandardizeしました。
その後、全episodeを用いたPCAでPC1を抽出し、Ground Truth degradationと正相関になるよう符号を揃えています。PC1は9点Savitzky–Golay filterで平滑化し、その時間gradientをvelocityとしました。
各episodeについて (common-mode score, common-mode velocity) を時系列順につなぐことで、一つのphase-space trajectoryを作っています。
Main VisualizationではControlを薄いmonochrome、Alertの早期区間をdark gray、-36〜0時間をaccentに分けています。
なぜこの可視化方法を選んだのか
複数sensorを個別の時系列として並べれば、それぞれの変化量は確認できます。一方、今回見たいのは「複数sensorに共通した状態が、どの方向へ動き始めるか」です。
Ensemble phase-space trajectory fieldでは、複数sensorをcommon stateへ集約したうえで、そのstateとvelocityを同時に配置できます。
そのため、通常時の揺らぎが形成するstate cloudと、pre-alert episodeがそこから共通方向へ抜けていくtrajectoryを同じ図で比較できます。
実データへの応用可能性
実データでは、設備ごとの振動、温度、電流、圧力、音響、流量など複数sensorの同期時系列と、alert timestampがあれば、同様の構造を探索できる可能性があります。
たとえば、alert直前に単一sensorが閾値を超える前から、複数sensorに共通するlatent stateが特定方向へ移動していないかを確認できます。
ただし、実データでは負荷条件、運転mode、maintenance history、sensor driftなども共通成分へ影響するため、それらを分離した検証が必要です。
データと分析方法
今回はSynthetic Dataを使用しています。Alert 60 episode、Control 30 episode、各72時間、sensor数は6、乱数シードは260926です。
6sensorをstandardizeし、PCAのPC1をcommon modeとして使用しました。Common modeはSavitzky–Golay filterで平滑化し、時間gradientをcommon velocityとしています。
補助評価として、Control全期間とAlert episodeの-48時間以前をhealthy-like referenceとし、そのcommon-mode score 99 percentileをreference thresholdにして、Alert episodeで3時間連続超過した最初の時刻を確認しました。該当率は100.0%で、そのepisodeにおけるmedian lead timeは38.5時間でした。
このVisualization Studyの限界
今回のsensor dataはSynthetic Dataであり、実際の設備故障を再現したものではありません。
6sensorへ共通のlatent degradationを意図的に埋め込んでいるため、PCAでcommon modeが回収される構造を持っています。ただしsensor-specific variationを重ねており、PC1 explained varianceは73.0%でした。実データでは複数のoperating modeやenvironmental factorがPC1を支配する可能性があります。
また、PCAはlinear methodであり、nonlinearな共通劣化やsensor-specific phase lagを十分に表現できない場合があります。
Controlの97.5 percentileによるthresholdも、今回のVisualization Studyでlead timeを補助的に確認するためのreferenceであり、異常検知器として最適化したものではありません。
したがって、今回の結果から実設備で38.5時間前に予兆検知できるとは言えません。確認しているのは、複数sensorへ共通劣化を持つDGPにおいて、alert前のtrajectory alignmentをphase spaceで可視化できるという構造です。
まとめ
今回は、緊急アラートまでの複数sensorの変化をEnsemble phase-space trajectory fieldとして可視化しました。
Synthetic Dataでは、alert直前だけでなく、その前のpre-alert windowから複数sensorのcommon modeが同じ劣化方向へ移動し、trajectory fieldに共通corridorが現れました。
この見方は、単一sensorの最終的な閾値超過だけでなく、複数sensorが共有する状態変化の方向を探索し、アラート前の構造について仮説を作るための一つの方法になります。