
設備センサのドリフトを1台ずつ確認すると、変化が小さい場合はnoiseや通常の運転変動との区別が難しくなります。一方、多数の設備が少しずつ同じ方向へ変化しているのであれば、設備群全体を同じ状態空間へ置くことで、その共通方向を見つけられる可能性があります。今回は72台・6sensorのSynthetic Dataからfleet-levelのdrift vector fieldを構成しました。
この図は何を表しているのか
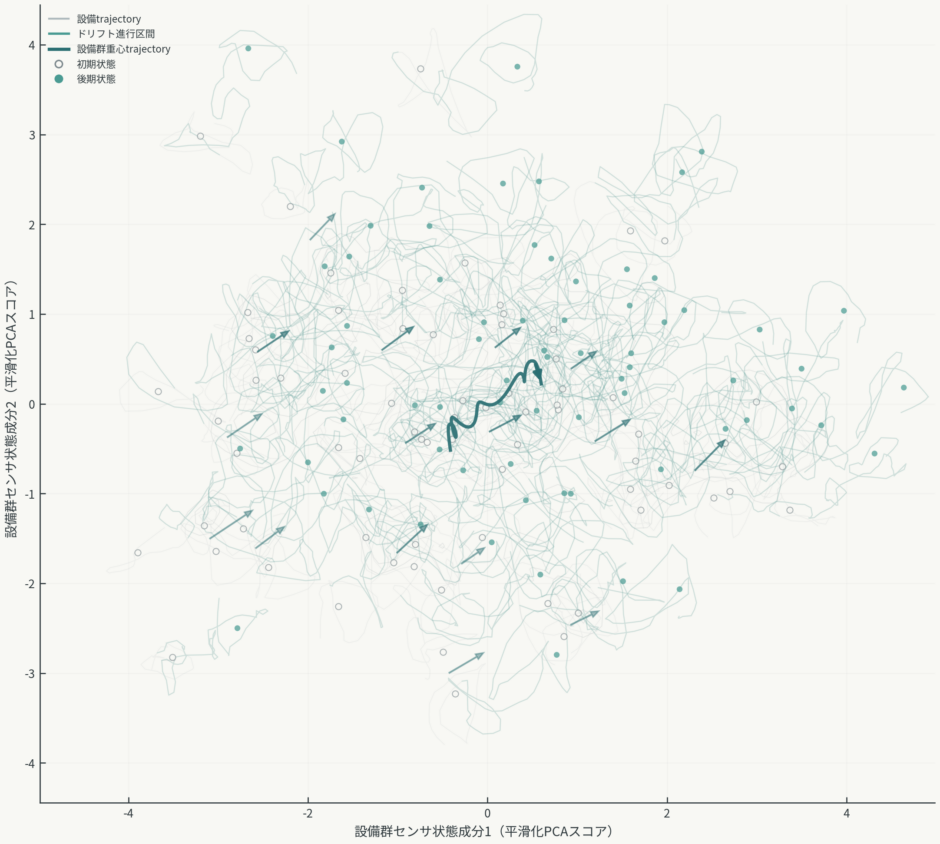
横軸と縦軸は、6sensorをstandardizeした後にPCAで得た2つの設備状態成分です。各細線は1台のequipment trajectoryです。
灰色のlineは96時間全体の状態変化、tealのlineはcommon driftが立ち上がる後半区間です。Hollow circleはearly window、filled pointはlate windowのequipment stateを示します。
小さなarrowは、state spaceをgridに分け、近い初期状態にいた設備のearly→late正味変位を平均したvectorです。太い濃色のlineは、各時刻におけるfleet全体のstate centroid trajectoryです。
可視化から読み取れること
Notebookでは、Actualとcommon driftを除いたCounterfactualについて、72台それぞれのearly→late displacementを計算しました。
個々のsensorのmedian absolute standardized changeは0.214〜0.695 SDでした。1種類のsensorだけが極端に大きく変化している構造ではありません。
一方、fleet-levelのdirectional coherenceはActualで0.962でした。Common driftだけを除いたCounterfactualでは0.186まで低下しました。また、各equipment displacementとfleet mean directionのmedian alignmentは0.988で、72台すべてがfleet mean directionに対して正のalignmentを持ちました。
Random sign-flip referenceに対するcoherenceのp値は0.001未満でした。今回のSynthetic Dataでは、個々のsensor changeが比較的小さい一方で、fleet-levelの方向整列が明確に現れています。
この構造をどう解釈するか
今回のData Generating Processでは、各設備へ異なるbaseline state、運転周期、local drift、sensor offset、sensor noiseを与えています。
それらに加えて、全設備へ一つの弱いcommon latent driftを異なるsensitivityで重ねています。そのため1台だけを見ると小さく不規則な変化に見えても、fleet全体ではdisplacement directionの共通性が残ります。
Counterfactualでは同じbaseline・noise・local dynamicsを維持しながらcommon driftだけを除きます。Directional coherenceはActualの0.962に対してCounterfactualでは0.186でした。この差から、今回のDGPでは可視化された共通方向が単なる描画上の印象ではなく、埋め込んだGround Truth driftへ対応していることを確認できます。
可視化の仕組み
Vibration、Temperature、Current、Pressure、Acoustic、Flowの6sensorを生成しました。基礎となる2次元latent machine stateを各sensorへ異なるloadingで投影し、sensor-specific noiseやmicro-driftを追加しています。
6sensorをstandardizeしてPCAへ入力し、最初の2成分をstate-space coordinateとしました。各equipmentの細かなnoiseを抑えるため、PCA trajectoryには9時間のSavitzky–Golay smoothingを適用しています。
Vector fieldは、各設備のearly-window centerからlate-window centerへの正味変位を、初期位置のstate-space grid内で平均して作っています。したがってarrowは1時間ごとの周期運動ではなく、近い初期状態を持つ設備群の長期drift directionを表します。
なぜこの可視化方法を選んだのか
各sensorの時系列を設備ごとに比較すると、変化量は詳しく見られます。一方で72台・6sensorのように対象が増えると、fleet全体で共通する方向を一つの図から把握することは難しくなります。
Fleet sensor drift vector fieldでは、各設備のtrajectoryを残しながら、local transitionをvectorとしてaggregateできます。そのため、個体差を消して平均値だけを見るのではなく、個々のばらつきとfleet-levelの共通方向を同じ図で比較できます。
実データへの応用可能性
実データでは、複数設備に共通するsensor setと同期timestampがあれば、同様のfleet-level drift structureを探索できる可能性があります。
たとえば同型設備を多数保有するラインで、個々のsensor alarm thresholdには達していないものの、設備群全体が少しずつ同じstate directionへ移動していないかを確認できます。
ただし実設備では季節、負荷条件、製品mix、sensor calibrationなどが共通方向を作る場合もあるため、fleet driftをそのまま故障兆候と解釈することはできません。
データと分析方法
今回はSynthetic Dataを使用しています。Equipment数は72、1設備96時間、sensor数6、総観測数は6,912、乱数シードは260927です。PCAの第1・第2成分でsensor variationの89.4%を保持しました。
全設備へ弱いcommon latent driftを埋め込んだActualと、そのcommon driftだけを除いたCounterfactualを同じrandom realizationで生成します。
分析では6sensorをstandardizeしてPCA 2次元へ投影し、equipment trajectory、early / late displacement、directional coherence、fleet centroid path、grid vector fieldを計算します。
このVisualization Studyの限界
今回のcommon driftはSynthetic Dataとして意図的に埋め込んだものです。実設備で同じ構造が必ず現れることを示すものではありません。
PCAはlinear dimensionality reductionであり、複雑なnonlinear drift patternを十分に表現できない場合があります。また、Savitzky–Golay smoothingやearly / late window、vector-field gridの設定によって見え方は変わります。
さらに、fleet-levelで共通方向が見えても、それが設備劣化によるものか、共通の環境・負荷・校正変化によるものかは、このVisualizationだけでは判断できません。
したがって今回確認しているのは、複数設備に弱い共通latent driftを持つDGPにおいて、個々のsensor変化が小さい場合でもfleet-levelのtrajectory alignmentとして構造を可視化できるという点です。
まとめ
今回は、複数設備にまたがる小さなsensor driftをFleet sensor drift vector fieldとして可視化しました。
個々の設備trajectoryはnoiseやlocal variationによってばらつきますが、設備群全体を同じstate spaceへ置き、local transitionとcentroid trajectoryを見ることで、共通方向を探索できる構成にしています。
この見方は、単一設備のthreshold監視とは別に、fleet全体の状態変化を仮説形成の入口として見るための一つの方法になります。