
設備センサを時系列で見ると、正常・不安定・異常の区間が同じ振幅帯に重なり、状態差が読み取りにくいことがあります。一方、複数センサを同時刻の「設備状態」として捉えると、その状態が時間とともにどのような軌道を描くかという別の見方ができます。今回は6種類のセンサから2次元の状態空間を構成し、正常・不安定・異常をphase portraitとして可視化しました。
この図は何を表しているのか
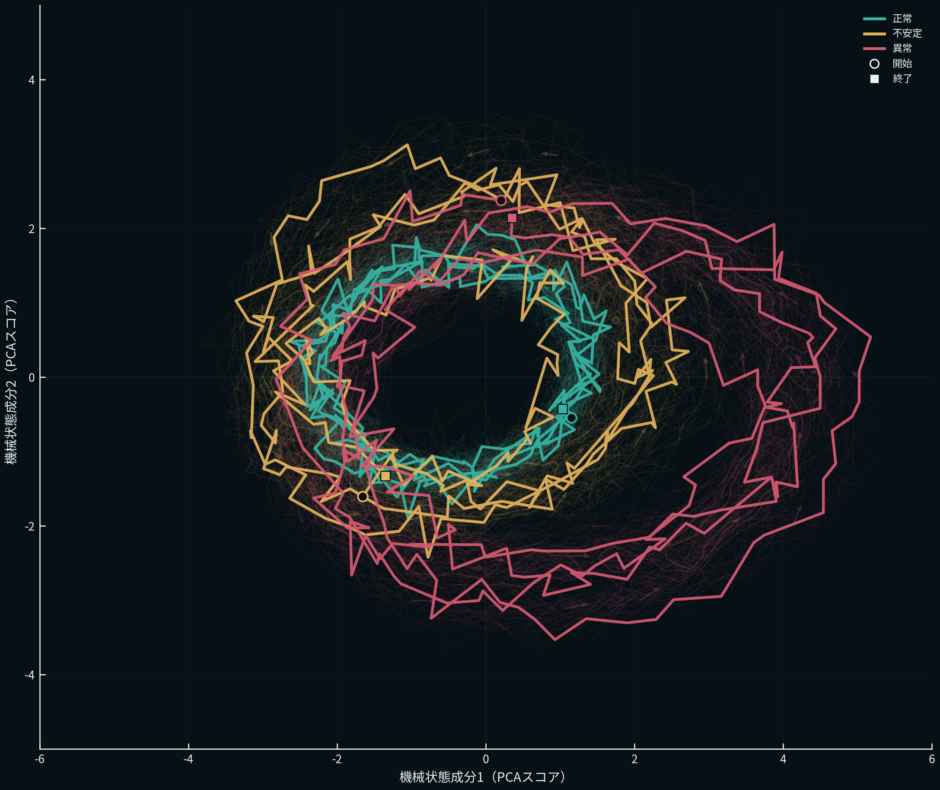
横軸と縦軸は、6sensorをstandardizeした後にPCAで抽出した第1・第2成分です。Scientific版ではPCA scoreとしてscaleを表示しています。
各lineは1つのepisodeの時間trajectoryです。色はNormal、Unstable、AbnormalのGround Truth stateを表します。薄いlineは全episode、太いlineは各stateから選んだ代表episodeです。
Contourは各stateがphase spaceのどこに多く滞在したかを示します。小さなarrowは局所的な平均transition directionです。Representative trajectoryのhollow circleは開始、filled squareは終了位置です。
可視化から読み取れること
今回のSynthetic Dataでは72episode、各240 time step、合計17,280観測を生成しました。
PCAの最初の2成分は全sensor variationの97.9%を説明しました。2次元state spaceでGround Truth stateを評価したsilhouette scoreは-0.01でした。
State centroid間の距離はNormal–Unstableが0.21、Normal–Abnormalが1.53、Unstable–Abnormalが1.47でした。
Mean phase-space radiusはNormal 1.65、Unstable 2.19、Abnormal 2.83でした。
また、mean radial growthはNormal 0.02、Unstable 0.74、Abnormal 0.01でした。今回のDGPでは、Unstable stateが時間とともに外向きへ膨らむ構造を持っています。
この構造をどう解釈するか
今回のNormal stateは、原点付近の比較的安定したlimit-cycle-like orbitとして生成しています。Sensor noiseは存在しますが、軌道半径は大きく変わりません。
Unstable stateでは時間とともにlatent orbit radiusを増やし、さらに低周波modulationを加えています。そのためphase spaceではtrajectoryが外側へ広がる構造になります。
Abnormal stateは、中心位置自体をずらし、より大きなorbitと追加harmonicを持つdistorted attractorとして生成しました。そのため、Normal / Unstableとは異なる領域とshapeを占めます。
可視化の仕組み
Vibration X/Y、Temperature、Current、Pressure、Acousticの6sensorを生成し、それぞれをstandardizeしました。
各sensorは2次元latent machine stateの異なるlinear combinationに加えて、弱いnonlinear term、周期成分、sensor-specific noiseを持ちます。
その6次元sensor vectorへPCAを適用し、最初の2成分をphase-space coordinateとして使用しています。同じepisodeのpointをtime orderでつなぐことでtrajectoryを作りました。
なぜこの可視化方法を選んだのか
通常の時系列では、どのsensorがいつ変化したかを確認しやすい一方、複数sensorの同時状態がどのようなdynamic patternを持つかは見えにくい場合があります。
Machine-state phase portraitでは、複数sensorをstate spaceへ圧縮し、その時間変化をtrajectoryとして残せます。そのため、状態の違いを単一時点の値ではなく、orbitの位置・大きさ・shape・方向として比較できます。
実データへの応用可能性
実データでは、振動、温度、電流、圧力、音響など複数sensorの同期時系列があれば、同様のstate-space structureを探索できる可能性があります。
たとえば、正常運転では同じ閉軌道を反復している設備が、劣化に伴って軌道半径を広げたり、別の領域へ移動したりしていないかを確認できます。
ただし、実設備では負荷条件や運転modeの違いもphase-space structureを変えるため、それらと故障状態を分離する分析が必要です。
データと分析方法
今回はSynthetic Dataを使用しています。Normal / Unstable / Abnormalを各24episode、1episode 240 time step、sensor数6、乱数シードは260927です。
6sensorをstandardizeし、PCAの第1・第2成分をphase-space coordinateとして使用しました。補助評価として2D silhouette score、state centroid distance、episode mean radius、radial growthを計算しています。
このVisualization Studyの限界
今回のstate dynamicsはSynthetic Dataとして明示的に設計したものです。実設備のNormal / Unstable / Abnormalが同じorbit shapeを持つことを示すものではありません。
PCAはlinear dimensionality reductionであり、複雑なnonlinear state manifoldを十分に表現できない場合があります。またPCA scoreの軸には直接的な物理単位はありません。
State labelもGround Truthとして既知であり、実データの状態判定問題そのものを解いているわけではありません。
したがって、今回確認しているのは、異なるlatent machine dynamicsを持つDGPにおいて、多変量sensor trajectoryがphase space上で異なる幾何構造として現れるという点です。
まとめ
今回は、正常・不安定・異常の設備状態をMachine-state phase portraitとして可視化しました。
Synthetic Dataでは、Normalは比較的狭い閉軌道、Unstableは外向きに広がるtrajectory、Abnormalは中心とshapeがずれた大きなorbitとして現れました。
この見方は、設備状態を単一sensorの値だけでなく、複数sensorが作るtrajectory geometryとして探索するための一つの方法になります。